
Как мы автоматизировали обслуживание трех пробивных прессов одним роботом
Клиент обратился с задачей повысить производительность участка пробивки и исключить человеческий фактор из опасной зоны. Необходимо было обслуживать три пресса одновременно: подавать заготовки, контролировать цикл штамповки и укладывать готовые детали. Стандартные решения требовали отдельного робота на каждый пресс, что было экономически нецелесообразно. Мы спроектировали систему, где один промышленный манипулятор эффективно управляет тремя единицами оборудования, обеспечивая непрерывный цикл «загрузка-выгрузка».
Что мы спроектировали
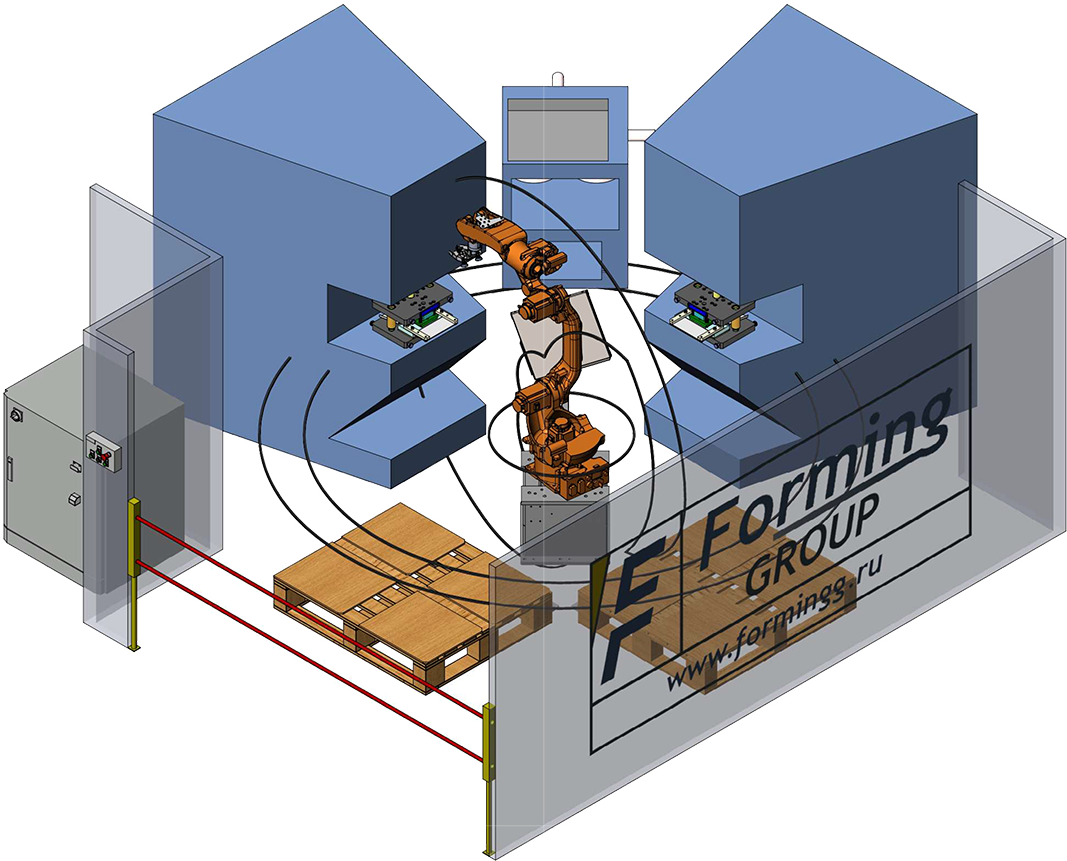
Схема компоновки: промышленный робот в центре ячейки, три пробивных пресса по периметру, паллеты для заготовок и готовой продукции.
Три ключевых решения
1. Один робот — три пресса
Манипулятор работает по строгому последовательному алгоритму: он берет заготовку и загружает её в первый пресс, затем переходит ко второму и третьему. Каждый пресс выполняет свою уникальную операцию пробивки отверстий согласно технологической карте. Пока идет штамповка в одном прессе, робот успевает обслужить остальные два. Это позволило заменить три отдельных системы одним комплексом, снизив капитальные затраты на автоматизацию в 3 раза.
2. Интеллектуальная система захвата
Разработали специальный пневматический захват с датчиками контроля наличия детали. Он надежно фиксирует заготовки разного типоразмера и автоматически проверяет, взята ли деталь с паллеты и корректно ли уложена после пробивки. Это исключает двойную подачу заготовки в пресс (аварийная ситуация) и потерю готовых изделий.
3. Полная интеграция с ЧПУ прессов
Манипулятор обменивается сигналами с контроллерами всех трех прессов по дискретным I/O. Он получает разрешение на загрузку только когда пресс находится в безопасной позиции, и дает команду на старт цикла только после подтверждения установки заготовки. Полная безопасность оператора и оборудования гарантирована программно и аппаратно.
Как это работает
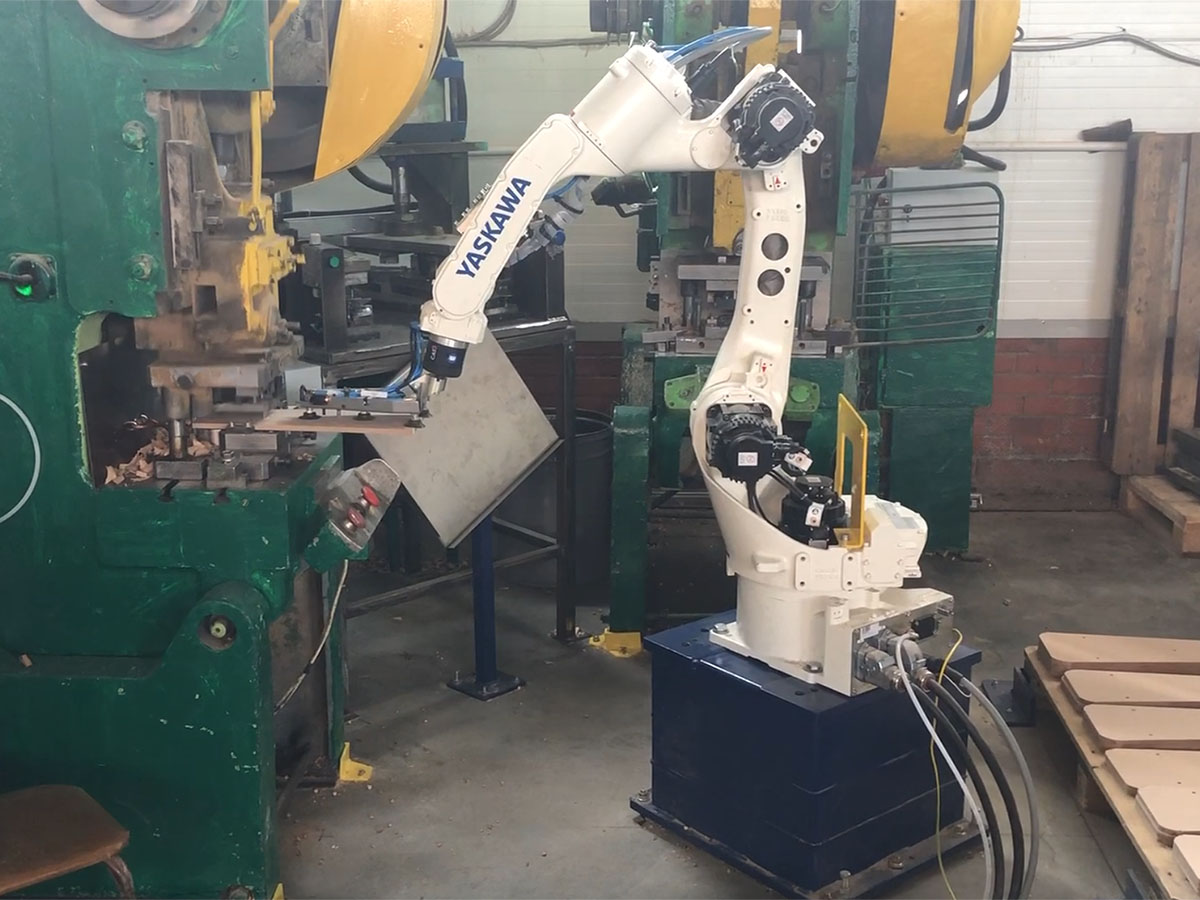
Промышленный манипулятор выполняет загрузку заготовки в пробивной пресс
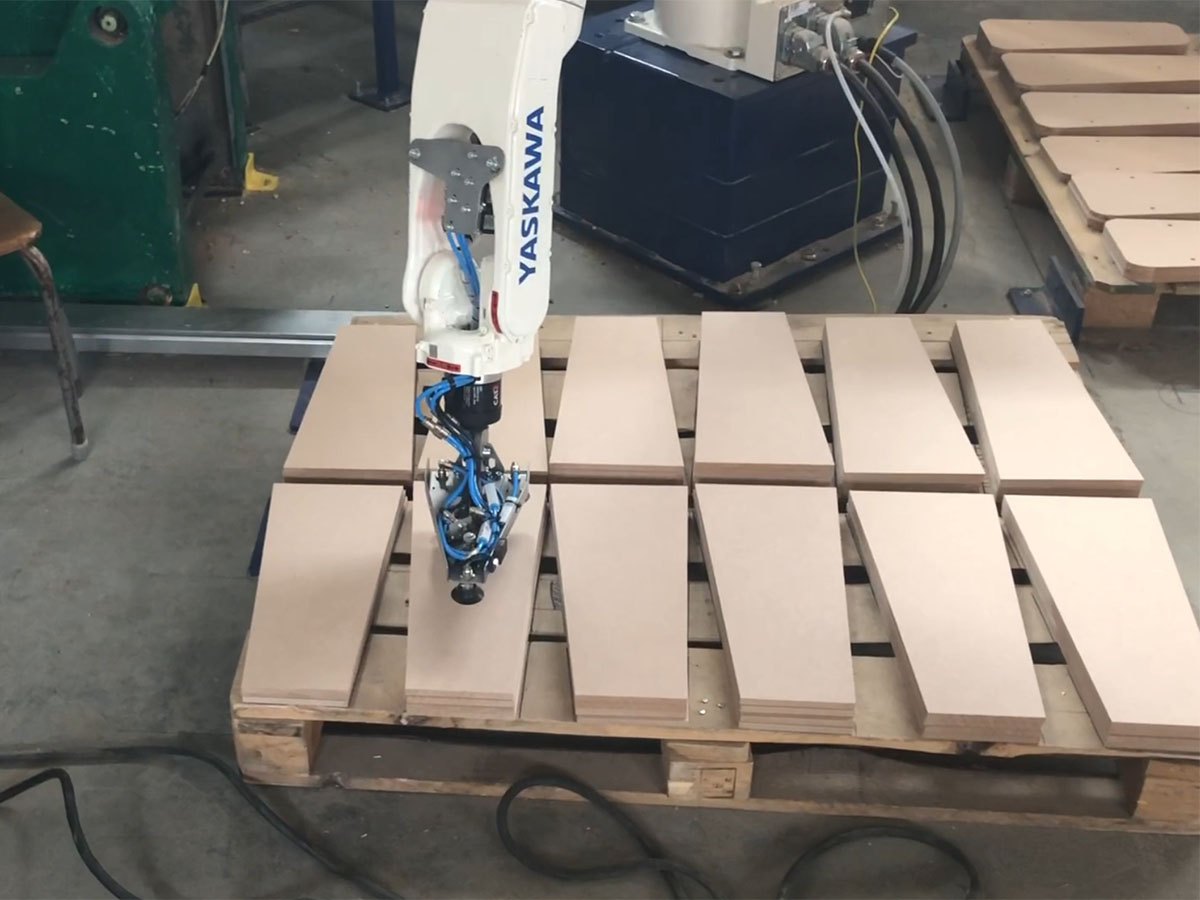
Автоматическая смена паллет: слева заготовки, справа готовая продукция
Алгоритм работы ячейки
Забор заготовки
Оператор устанавливает паллету с заготовками. Манипулятор берет одну деталь специальным захватом
Загрузка в пресс
Манипулятор точно позиционирует заготовку в матрице пресса и дает сигнал на начало цикла
Пробивка
Пресс выполняет операцию. В это время манипулятор переходит к следующему прессу или берет новую заготовку
Выгрузка
После завершения цикла манипулятор извлекает готовую деталь и укладывает её на выходную паллету
Что получил клиент
Нужна автоматизация прессового оборудования?
Расскажите о вашем парке прессов и номенклатуре деталей — мы рассчитаем оптимальную конфигурацию роботизированной ячейки с учетом циклов штамповки.
Обсудить мой проект →